

נקודות עיקריות
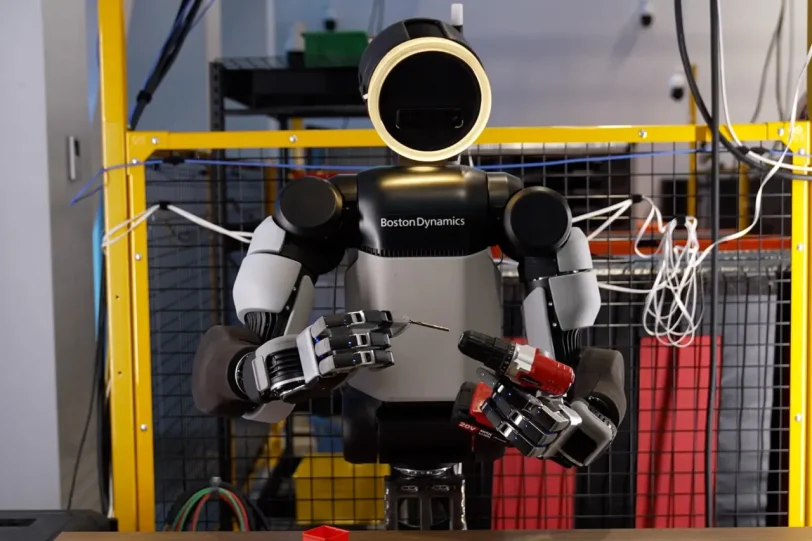
- •בוסטון דיינמיקס הציגה כף יד רובוטית חדשה עבור הרובוט ההומנואידי Atlas.
- •התכנון כולל ארבע אצבעות, 13 דרגות חופש וחיישני מגע ורגישות ללחץ בכריות האצבעות ובכף היד.
- •המבנה מותאם לסימולציה וללמידת חיזוק ומאפשר הפעלת כלי עבודה תעשייתיים בעלי הדק.
- •לדברי החברה, כף היד מסוגלת לשאת משקל של יותר מ-45 ק"ג בעזרת אקטואטורים מוגנים.
בוסטון דיינמיקס (Boston Dynamics) הציגה דור חדש של ידיים רובוטיות עבור הרובוט ההומנואידי Atlas. הפיתוח החדש נועד להחליף את תצורת שבע דרגות החופש (DOF) הקודמת במבנה בעל ארבע אצבעות ו-13 דרגות חופש, המכוון לביצוע מניפולציות מורכבות בסביבות תעשייה ולוגיסטיקה.
לדברי החברה, המבנה החדש מתמקד בשימוש מעשי בכלים המיועדים לבני אדם לצד התאמה מלאה לסימולציות ולמידת חיזוק (Reinforcement Learning), כדי לאפשר ייצור המוני ותחזוקה פשוטה.
ארכיטקטורת כף היד והמבנה המכני
כף היד של Atlas פותחה בממדים הדומים ליד אנושית גדולה, מתוך מטרה לאפשר גישה לחללים המיועדים לאנשים ועבודה עם חפצים יומיומיים.
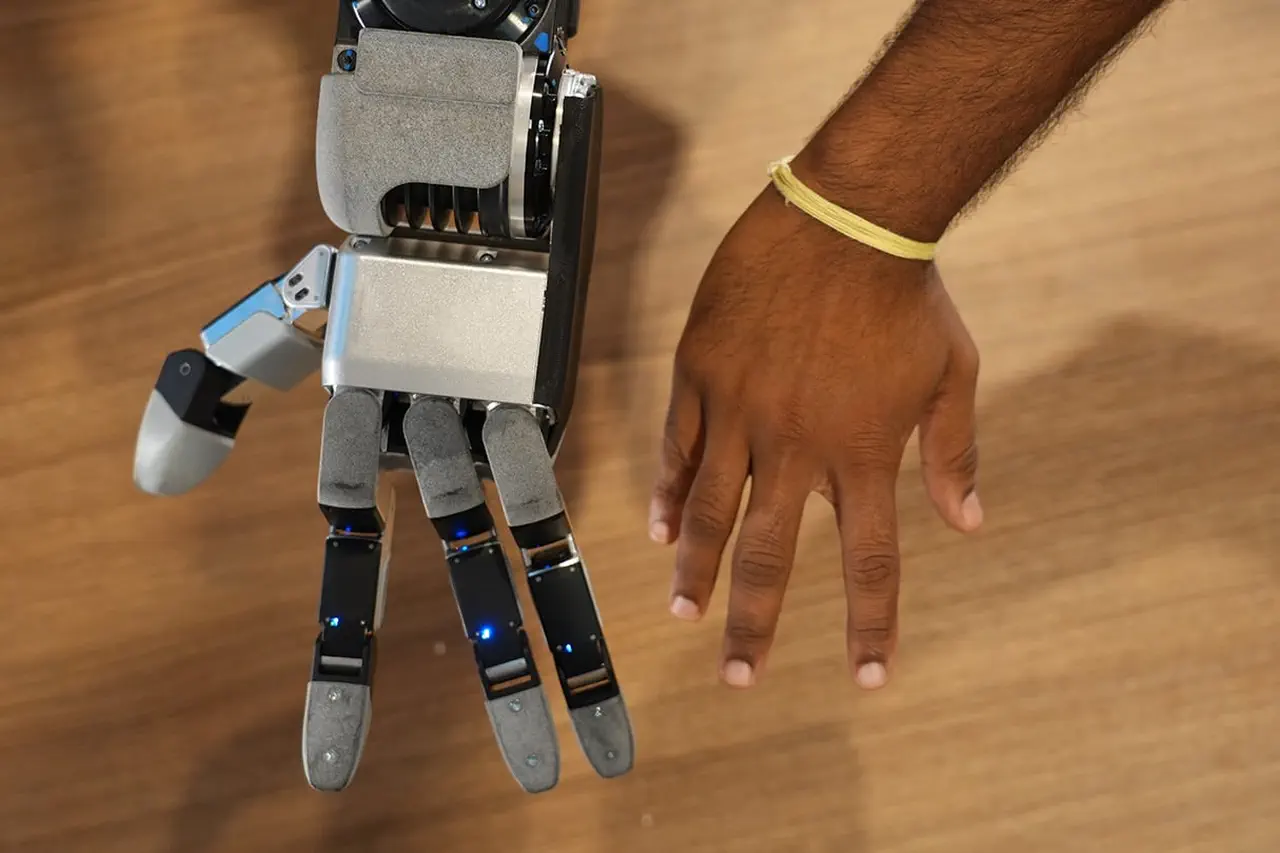
החברה עברה למבנה של ארבע אצבעות הכולל אגודל בעל 4 דרגות חופש ושלוש אצבעות נוספות בעלות 3 דרגות חופש כל אחת, מאפשרות לפסק את האצבעות לצדדים ולשלוט בהן במלואן.
המפרקים מונעים באמצעות הנעה ישירה עם סוג אקטואטור אחיד, ללא שימוש בכבלים שעוברים דרך המפרקים. לדברי החברה, כף היד שומרת על יכולת נשיאה המקבילה לדור הקודם, ומסוגלת להרים משקל העולה על 45 ק"ג.
הוויתור על האצבע החמישית
ההחלטה להסתפק בארבע אצבעות במקום חמש התקבלה לאחר בחינת הפשרות ההנדסיות בין מורכבות, עלות ועמידות. במסגרת ניסוי פנימי הדביקו חברי הצוות את הזרת והקמיצה יחד למשך יום עבודה, ובחנו את ההשפעה על היכולות המוטוריות.
לפי החברה, הוספת זרת הייתה דורשת שלושה אקטואטורים נוספים, אשר היו מגדילים את נפח היד, את עלות הייצור ואת הסיכון לתקלות שבר. המבנה הנוכחי מאפשר לבצע שינוי כיוון של עצמים בתוך כף היד, התאוששות מהחלקה ואחיזת כלים תוך כדי לחיצה על הדק.
שימוש בכלים ואחיזה מורכבת
המבנה של היד החדשה מאפשר לרובוט לבצע פעולות אחיזה עדינות ומורכבות שלא היו נגישות בדורות קודמים. בין היכולות המודגמות: החלקת קצה האגודל לכל אורך ורוחב האצבעות האחרות, אחיזת צביטה בין האגודל לכל אצבע, ואחיזה משולשת.
יתרון מרכזי של התכנון הוא הפעלת כלי עבודה עם הדק. כף היד מאפשרת להחזיק ולהפעיל מברגות, מקדחות, משחזות, אקדחי מסמרים ולפידי ריתוך.
החברה מסבירה כי שימוש בכלים הוא מכפיל כוח שמאפשר להפוך את הרובוט למערכת גמישה, ללא צורך בהתאמת תופסנים ייעודיים לכל חלק בקו הייצור.
These new hands are the perfect companion for Atlas. With 13 degrees of freedom, they are directly actuated, built for high fidelity simulation to enable sim-to-real RL, and designed from the ground up for dexterous physical work.
Learn how we built robot hands for modern AI… pic.twitter.com/75DyoSP8Dt
— Boston Dynamics (@BostonDynamics) October 1, 2026
המשמעות
כף היד היא הרכיב שקובע אם רובוט הומנואידי יכול לעבוד בפועל או רק להדגים יכולות תנועה. במקום לפתח תופסן ייעודי לכל משימה, בוסטון דיינמיקס בונה על כך ש-Atlas ישתמש באותם כלים שעובדים אנושיים כבר מחזיקים בקו הייצור. תכנון שקל לדמות בסימולציה ופשוט לתחזק הוא תנאי לייצור הרובוט בהיקפים גדולים.

